Adaptabilitate maximă pentru forme complexe
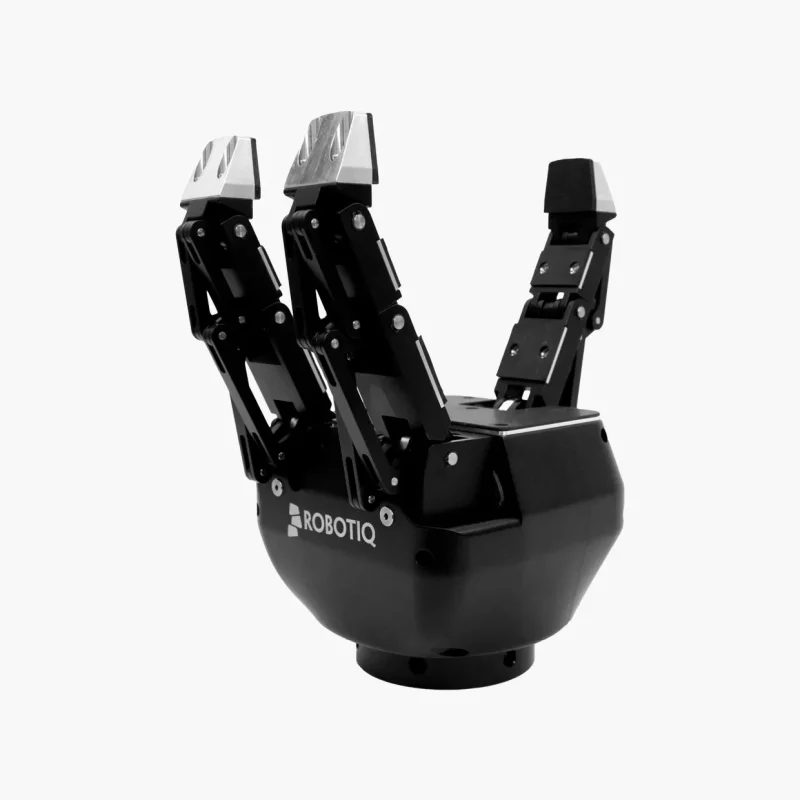
Robotiq 3-Finger Gripper este conceput pentru manipularea pieselor cu geometrie complexă. Cele trei degete independente oferă multiple puncte de contact și permit o prindere stabilă chiar și pentru obiecte neregulate.
Control avansat pentru aplicații complexe
Fiecare deget poate fi controlat individual, iar cele patru moduri de prindere oferă flexibilitate ridicată în operare. Acest nivel de control este util în aplicații unde prinderea standard nu este suficientă.
Robust și pregătit pentru industrie
Construcția complet metalică și designul industrial îl fac potrivit pentru utilizare intensivă. Este o soluție fiabilă atât pentru cercetare, cât și pentru producție.
Integrare rapidă, fără complicații
Integrarea cu roboți colaborativi este simplă, iar software-ul dedicat permite configurare rapidă. Timpul de implementare este redus, chiar și pentru aplicații mai complexe.
Unde are sens
- manipulare obiecte neregulate
- aplicații de cercetare și dezvoltare
- asamblare complexă
- procese unde este necesară adaptabilitate maximă